 pt

Um motor de pólo consequente tem duas velocidades: tipos de enrolamento, projeto do núcleo, seleção
Dois motores de ventilador de 22 kW, mesmo tamanho de carcaça, mesmo fabricante, mesmo ciclo de trabalho: uma placa de identificação indica 1.800 rpm, a outra indica 1.800/900 rpm. A segunda é uma máquina de pólo consequente de enrolamento único, e cada diferença entre as duas fica dentro da pilha de laminação do estator e da caixa de terminais.
Quando alguém pergunta o que tem um motor de pólos consequentes, a resposta começa com duas velocidades de um enrolamento, aproximadamente metade dos grupos de bobinas de um enrolamento convencional comparável e um conjunto de pólos desenrolados que transportam fluxo sem transportar cobre. A metade menos confortável da resposta é uma forma de onda de fluxo de entreferro achatada, mais perda harmônica no núcleo e menos resfriamento em baixa velocidade. Esses três itens são decididos tanto pelo fornecedor da laminação quanto pelo projetista do motor.
A resposta curta, em números simples
Um motor de pólo consequente tem as seguintes características, e cada uma tem uma consequência direta para os núcleos do estator e do rotor que o comprador deve especificar.
- Duas velocidades de um enrolamento. A proporção usual é 2:1, ou seja, 1.800/900 rpm a 60 Hz e 1.500/750 rpm a 50 Hz.
- Seis grupos de bobinas em vez de doze em uma estrutura trifásica de quatro pólos.
- Postes desenrolados. Apenas metade dos pólos carrega bobinas, e os pólos restantes recebem sua polaridade do caminho do ferro, de onde vem o termo consequente.
- Menos cobre e enrolamentos finais mais curtos, porque tanto a contagem de grupos de bobinas quanto as conexões entre grupos diminuem.
- Uma forma de onda de fluxo achatada. Os pólos desenrolados apresentam uma permeância efetiva diferente no entreferro, de modo que o conteúdo harmônico aumenta.
- Uma penalidade de resfriamento em baixa velocidade. Um ventilador montado em um eixo a meia velocidade move muito menos da metade do ar que move em velocidade máxima.
Para uma equipe de compras ou engenharia que especifica núcleos, os pólos desenrolados e a forma de onda do fluxo são os mais importantes. Um estator de pólo consequente não é um estator de quatro pólos padrão com uma placa de identificação diferente; suas seções de dente e garfo são acionadas pela conexão de baixa velocidade.
Como um enrolamento produz números de dois pólos
Um enrolamento concêntrico trifásico convencional de quatro pólos precisa de doze grupos de bobinas: quatro pólos multiplicados por três fases. Um enrolamento de pólo consequente no mesmo estator usa seis. Cada grupo é conectado de modo que o fluxo que sai de um pólo enrolado retorna através de um pólo que não carrega nenhuma bobina própria. Como o pólo desenrolado é alimentado pelo mesmo caminho de ferro, ele leva a polaridade oposta aos seus vizinhos e funciona exatamente como um pólo enrolado de sinal oposto.
Conecte esse enrolamento em uma direção e a máquina funcionará como quatro pólos. Reconecte-o e o mesmo cobre se comportará como oito pólos efetivos. A velocidade síncrona segue a contagem de pólos, portanto, uma máquina de 60 Hz fornece 1.800 rpm e 900 rpm. Com escorregamento, um motor de gaiola de esquilo carregado normalmente se estabiliza perto de 1.750 rpm e 875 rpm.
Menos grupos de bobinas
Seis grupos em vez de doze significam menos cobre, giros finais mais curtos, menos juntas e uma construção axial mais curta. O tempo das ferramentas de enrolamento e de inserção da bobina diminui, e é por isso que o projeto sobrevive na produção em volume sensível ao custo.
Maior perda harmônica
A forma de onda do fluxo no entreferro é mais plana na conseqüente conexão do pólo. O conteúdo extra de terceiro e quinto harmônicos aumenta a perda do núcleo e o ruído audível, que é exatamente o regime em que um aço silício não orientado de maior qualidade e baixa perda compensa seu custo extra.
Resfriando na metade da velocidade
Um ventilador montado no eixo perde fluxo de ar muito mais rápido do que velocidade. O torque a 900 rpm costuma ser aceitável; o aumento da temperatura frequentemente não ocorre, e essa lacuna geralmente é encontrada na bancada de testes, e não na revisão do projeto.
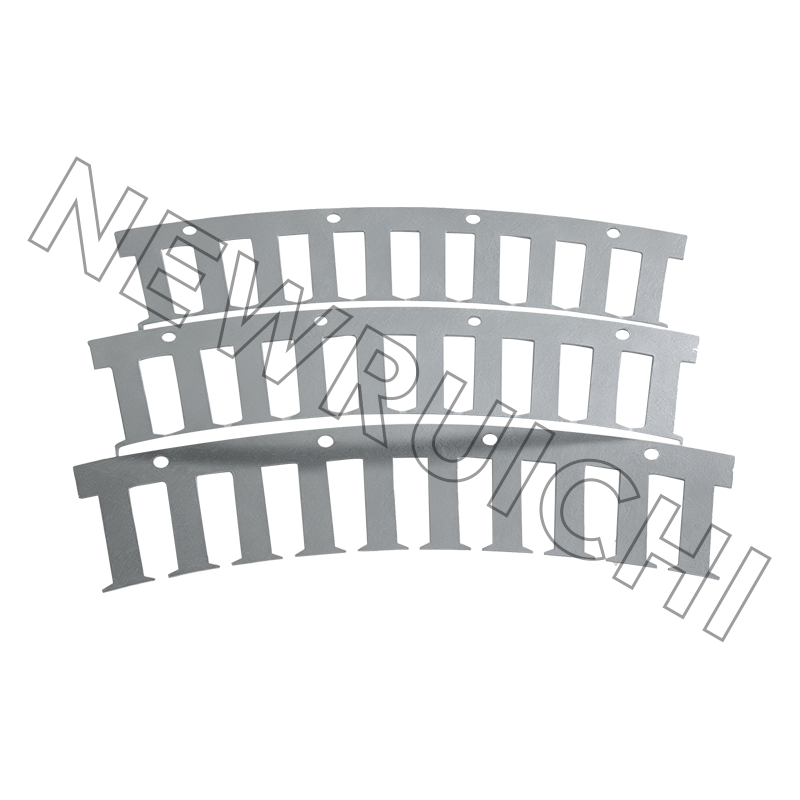
As máquinas de indução CA construídas com base neste princípio contam com um conjunto central de estator e rotor que já foi dimensionado para ambas as conexões, que é o ponto em que a origem dos componentes e o projeto do motor se encontram.
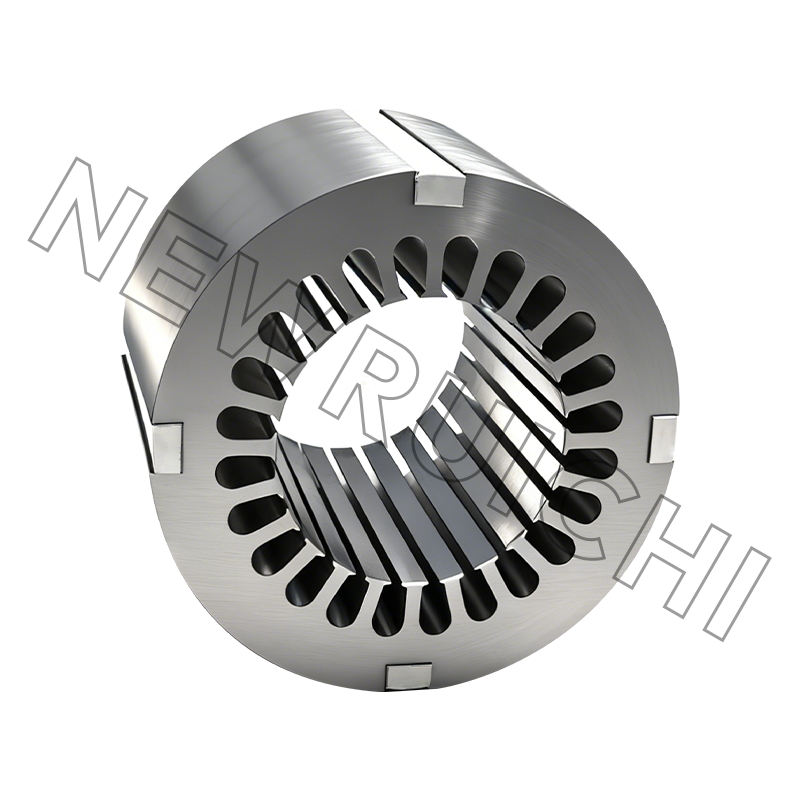
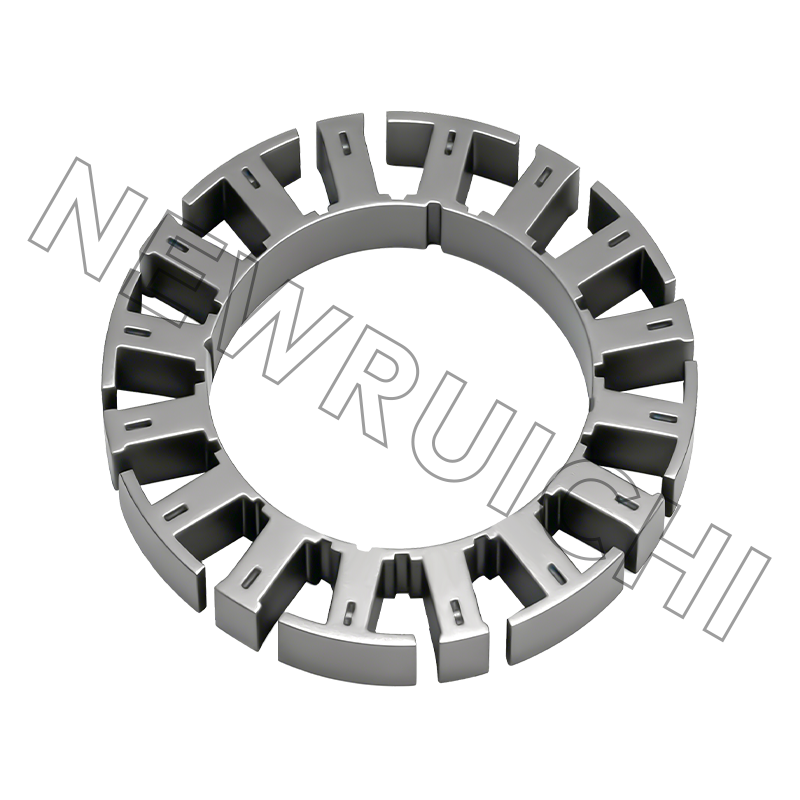
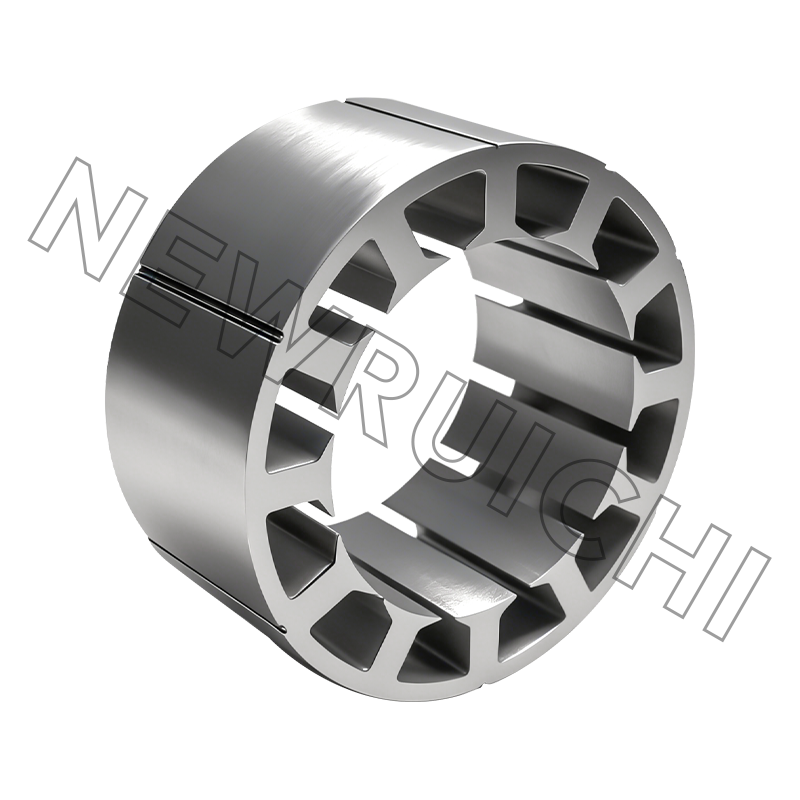
 Estator do motor CA e conjunto do núcleo do rotor Núcleos de estator e rotor empilhados de alta precisão para motores CA, relevantes ao comparar arranjos convencionais e de pólos consequentes na mesma estrutura. Ver Produto →
Pólo Consequente Versus Enrolamento Convencional
A comparação abaixo é feita para a mesma carcaça do estator de 60 Hz operando como um motor convencional de quatro pólos de velocidade única ou com um consequente enrolamento de pólo único.
As métricas que só aparecem após o primeiro protótipo
As revisões de projeto tendem a se concentrar na velocidade e no torque nominais. O gráfico abaixo compara a mesma carcaça do estator na conexão de polos consequentes com a conexão quadripolar convencional, indexada em 100 para o caso convencional. Estas são observações típicas de protótipo e bancada de teste, em vez de um único valor de folha de dados, portanto, trate-as como intervalos.
As duas barras altas são as que geram o trabalho de redesenho. A vibração e o ruído aumentam porque o pólo desenrolado altera a distribuição de força em torno do entreferro, e a perda harmônica do núcleo aumenta porque a forma de onda do fluxo não está mais próxima da sinusoidal. Ambos os efeitos levam os projetistas a laminações mais finas, tipos de aço silício com menores perdas, pilhas interligadas em vez de soldadas e, em muitos casos, um rotor distorcido. Para uma análise mais detalhada de como o método de empilhamento altera a perda do núcleo, esta comparação de núcleos laminados de bloqueio cobre as compensações práticas.
Onde as máquinas de pólo subsequentes realmente funcionam
A operação em duas velocidades compensa sempre que uma carga funciona com demanda total durante parte do dia e com carga parcial durante o restante. A distribuição abaixo reflete o mix de aplicações visto em trabalhos industriais de ventiladores, bombas e compressores.
O traço comum é uma carga quadrática. A potência do ventilador e da bomba cai aproximadamente com o cubo da velocidade, portanto, uma máquina funcionando a meia velocidade precisa de cerca de um oitavo da potência do eixo em velocidade máxima. Um motor de polo consequente captura parte dessa economia sem nenhum sistema eletrônico de acionamento, e é por isso que o projeto sobrevive em aplicações de alto desempenho e sensíveis ao custo, embora os acionamentos de frequência variável agora cubram a maioria dos outros casos.
O segundo significado: rotores de ímã permanente de pólo consequente
O mesmo termo descreve uma construção completamente diferente no lado do rotor. Em uma máquina de ímã permanente de pólo consequente, ímãs de uma única polaridade são montados ou embutidos, e os pólos de ferro entre eles são magnetizados pelos ímãs adjacentes para a polaridade oposta. Metade dos pólos são ímãs, a outra metade são de ferro.
Para um comprador, as consequências são comerciais e mecânicas.
- A massa do ímã cai substancialmente por par de pólos, e os ímãs são o item de custo dominante em motores de tração, servomotores e eletrodomésticos.
- O rotor torna-se saliente, de modo que o torque de relutância aumenta o torque do ímã e a faixa de velocidade de potência constante se amplia, o que ajuda na operação com enfraquecimento de campo.
- O caminho do fluxo é assimétrico, o que aumenta a ondulação do torque, a tração magnética desequilibrada e a perda harmônica do rotor.
- A geometria da laminação do rotor torna-se crítica: os arcos polares, as barreiras de fluxo e a espessura da ponte precisam ser ajustados em conjunto.
Esse último ponto é uma questão de fabricação, não apenas uma questão de simulação. Pilhas de rotores deste tipo são geralmente interligadas em vez de soldadas, porque a soldagem causa curto-circuito nas laminações ao longo da pilha e adiciona perda de núcleo exatamente onde a perda harmônica já é alta.
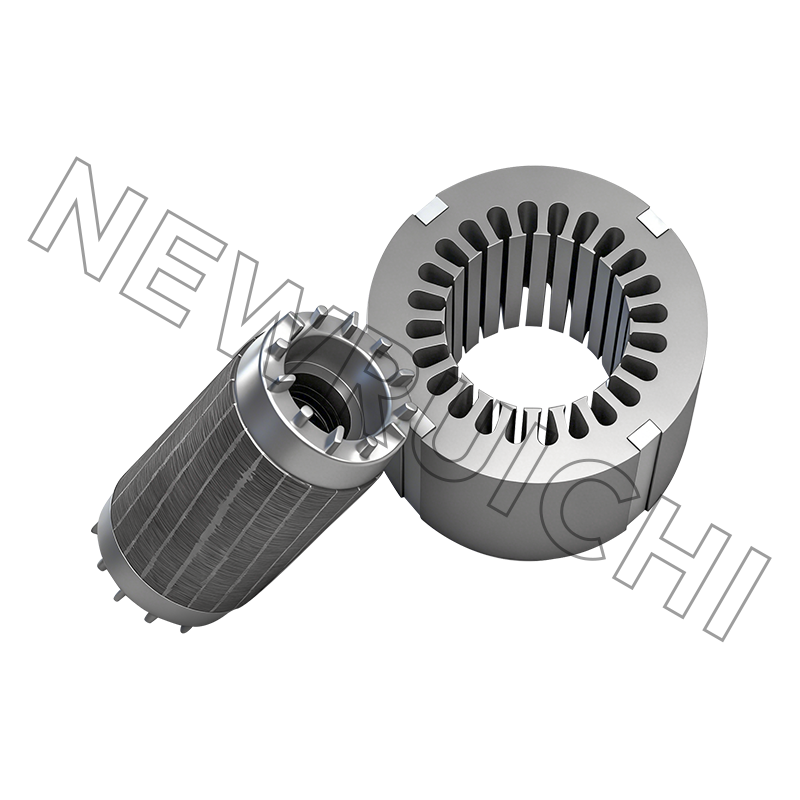
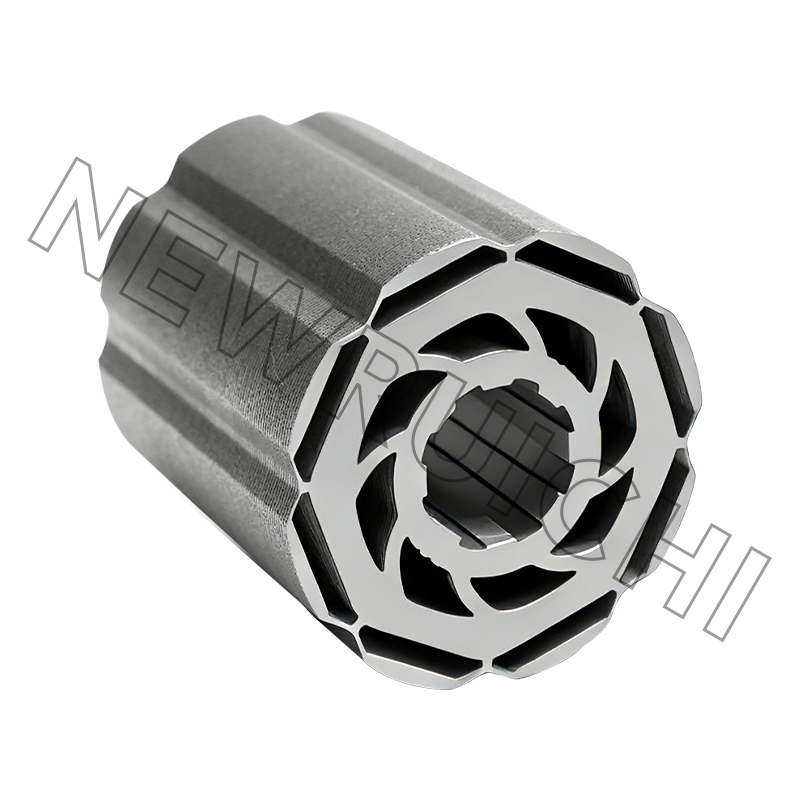
 Núcleo laminado Interlock para pilhas de motores sem solda Conjunto de núcleo de motor intertravado acabado com construção sem solda e sem cola, relevante para pilhas de rotores de duas velocidades onde as perdas de soldagem e o controle de fabricação são preocupações. Ver Produto →
Especificando núcleos para uma máquina de duas velocidades: uma sequência viável
- Corrija o par de velocidade e o dever primeiro. Confirme se a velocidade baixa é contínua ou utilizada apenas para partida, posicionamento ou operação noturna. Uma relação de 2:1 é padrão, mas outras relações são possíveis ao custo da complexidade do enrolamento.
- Dimensione o circuito magnético para a pior condição de fluxo. Os dentes do pólo desenrolados e o garfo atrás deles carregam o fluxo concentrado, portanto verifique a densidade do fluxo na conexão de baixa velocidade e não apenas na alta velocidade nominal.
- Verifique novamente o resfriamento em baixa velocidade. Se o ventilador for montado em eixo, planeje ventilação forçada, um ventilador maior ou uma classe de aumento de temperatura mais baixa. Esta decisão altera frequentemente a estrutura e a caixa.
- Escolha o método de empilhamento deliberadamente. O intertravamento é rápido e dimensionalmente estável em volume; a ligação adesiva proporciona a menor perda do núcleo; As ferramentas de soldagem a laser ou TIG aumentam rapidamente, mas criam curtos-circuitos entre laminação que geram perdas. Máquinas de duas velocidades com alto conteúdo harmônico sentem essa penalidade de forma mais acentuada do que máquinas de velocidade única.
- Valide com amostras cortadas a laser antes de usar ferramentas pesadas. As laminações de amostra permitem que a equipe meça a corrente sem carga, o aumento de temperatura e o ruído na conexão real.
- Bloqueie a documentação. Combine a espessura da laminação, o tipo de aço silício, o método de empilhamento, os limites de rebarbas e os registros de inspeção antes do primeiro pedido de produção.
Um fornecedor que controla tanto a entrada de aço silício quanto a pilha acabada remove um dos modos de falha usuais, o que é um bom motivo para revisar o cadeia de produção antes de fazer um pedido principal de duas velocidades.
Detalhes de manutenção e conformidade que são esquecidos
- Identificação dos terminais. Um enrolamento de pólo conseqüente geralmente pousa em seis terminais. Reterminar um motor reparado na conexão errada produz uma máquina que funciona, mas na velocidade errada e com corrente excessiva.
- Contatores e comutação. A mudança de velocidade é feita mecanicamente, não eletronicamente. Contatos desgastados e elos soltos são motivos comuns pelos quais um motor se recusa a atingir a velocidade baixa.
- Temperatura em baixa velocidade. Verifique-o após qualquer retrocesso. Se uma oficina instalar um ventilador de eixo genérico, a margem de baixa velocidade desaparece.
- Limites de isolamento e aumento de temperatura. Verifique a IEC 60034-1 ou NEMA MG 1 e confirme a classe de isolamento que a oficina realmente usou, em vez da classe na placa de identificação original.
- Classificação do material após uma reconstrução. Em uma máquina de duas velocidades, a perda harmônica torna o tipo de aço silício mais influente do que em um motor de velocidade única, portanto, a substituição por um tipo mais baixo para economizar custos geralmente aparece como calor.
Do lado da oferta, solicite sistemas de qualidade documentados em vez de certificados numa brochura: ISO 9001 como base, IATF 16949 onde o motor termina num veículo, ISO 14001 para conformidade ambiental e ISO 3834 para estruturas soldadas, tais como bases de máquinas tipo caixa. Esses documentos são o que mantém um pedido de núcleo de duas velocidades auditável, desde a bobina de aço silício até a pilha acabada, incluindo o lado da matéria-prima, como aço silício não orientado de alta qualidade em bobina, tira ou folha.
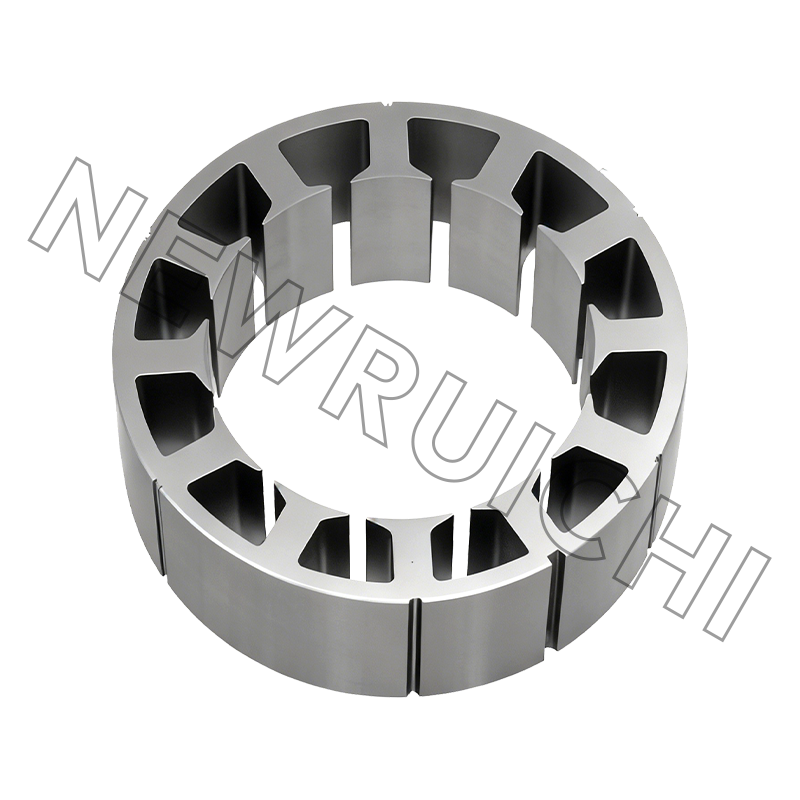
 Rolo, tira e chapa de aço silício Aço silício de qualidade controlada em rolos, tiras e folhas para núcleos de motores e estampagem de precisão, relevante na especificação de material de laminação e documentação de fornecimento. Ver Produto →
Um motor de pólo consequente tem duas velocidades de um enrolamento, seis grupos de bobinas em vez de doze, pólos desenrolados que transportam fluxo, mas não cobre, e uma forma de onda de fluxo que é mais dura no núcleo do que um enrolamento convencional. Esses fatos se transformam em custos e riscos na fase de laminação, porque o tipo de aço, a espessura da laminação, o método de empilhamento e o comprimento da pilha devem ser escolhidos para a conexão de baixa velocidade e não apenas para a velocidade da placa de identificação.
Seu endereço de e-mail não será publicado. Os campos obrigatórios estão marcados *

 Email: [email protected]
[email protected]
[email protected]
 Telefone/Telefone:
+86-18861576796 +86-18261588866
+86-15061854509 +86-15305731515
Direitos autorais © Wuxi Nova Ruichi Technology Co., Ltd./Wuxi Cailiang Machinery Co., Ltd. All rights reserved.
Fabricantes de núcleos de estator e rotor
