 pt

Diferentes tipos de motores: um guia do comprador para projetos de CA, CC, servo e passo
Um OEM de bomba envia o mesmo ponto de operação de 15 kW para três fabricantes de motores e recebe de volta três máquinas diferentes: um motor de indução de 4 pólos, um motor síncrono de ímã permanente e uma unidade CC sem escovas com acionamento integrado. Todos os três atingiram o fluxo e a cabeça necessários. Apenas uma permanece como a opção mais barata quando você adiciona o acionamento, o chassi, o plano de peças de reposição e oito anos de eletricidade.
A resposta curta
Os tipos de motores são separados por uma questão: como é criado o campo rotativo e como o rotor o acompanha? Os motores de indução dominam as cargas industriais de velocidade fixa porque são baratos e robustos. Os motores síncronos de ímã permanente ganham em eficiência e densidade de torque. A CC escovada sobrevive onde o custo e o simples controle de velocidade são mais importantes do que a vida útil da escova. Servo e stepper projetam seu próprio trabalho de posicionamento. Essa decisão então se reflete no grau de laminação, no método de montagem do núcleo e no projeto do invólucro, que é onde reside a maior parte da diferença real de custo.
As famílias abaixo estão agrupadas da forma como um fornecedor de componentes realmente as vê: pelo que o rotor faz e pelo que deve ser construído em torno dele.
Cinco famílias de motores que cobrem a maioria das especificações industriais
Indução CA (assíncrona)
O campo do estator induz corrente em um rotor em curto-circuito, de modo que o rotor gira um pouco mais devagar que o campo. O deslizamento é o parâmetro operacional, não um defeito. Ajuste: bombas, ventiladores, compressores, transportadores, quase tudo funcionando em velocidade fixa.
CA síncrona / PMSM
O rotor carrega ímãs permanentes ou um campo CC e trava para fornecer frequência com escorregamento zero. Ajuste: serviço de acionamento de alta eficiência, geradores de turbinas eólicas, compressores de parafuso, projetos de modernização que buscam uma classe de eficiência.
DC escovado
Um comutador mecânico alterna a corrente do rotor. Alto torque em baixa velocidade e controle trivialmente simples, pago pelo desgaste das escovas e faíscas. Ajuste: máquinas antigas, auxiliares automotivos, atuadores de baixo custo.
DC sem escova (BLDC)
A eletrônica substitui as escovas, geralmente por sensores Hall ou detecção de back-EMF sem sensor. Ajuste: ventiladores de refrigeração, eletrodomésticos, e-bikes, drones, equipamentos alimentados por bateria onde cada ponto de eficiência conta.
Servo e passo a passo
Um servo de malha fechada mantém a posição com feedback do encoder; um stepper de malha aberta se move em incrementos fixos, geralmente 1,8° por passo completo. Ajuste: robótica, eixos CNC, linhas de embalagem, cabeçotes dosadores e indexadores.
Os motores universais (enrolados em série) ainda aparecem em ferramentas elétricas, e os motores lineares eliminam a conversão rotativo-linear em algumas máquinas-ferramentas e sistemas de manuseio. Nenhum dos dois altera a lógica de seleção acima; eles simplesmente adicionam uma forma.
Os motores de indução continuam sendo o produto de volume, e quase todo esse volume fica no estator e no núcleo do rotor. A espessura da laminação, o tipo de aço silício e a pressão de empilhamento decidem quanto da energia de entrada sai como calor em vez de torque, razão pela qual a especificação principal é citada junto com o tipo de motor e não depois dele.
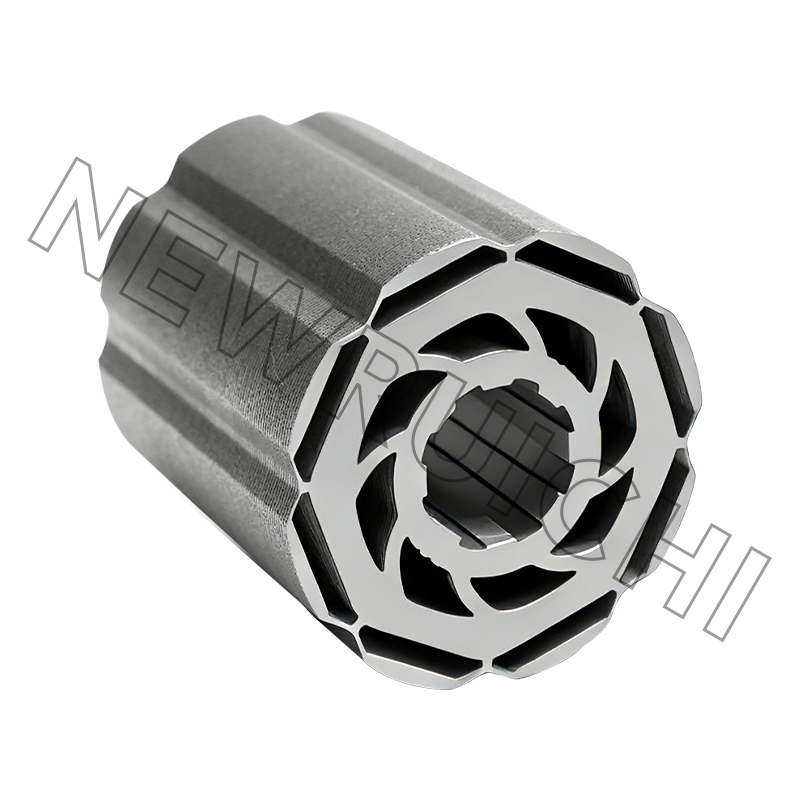
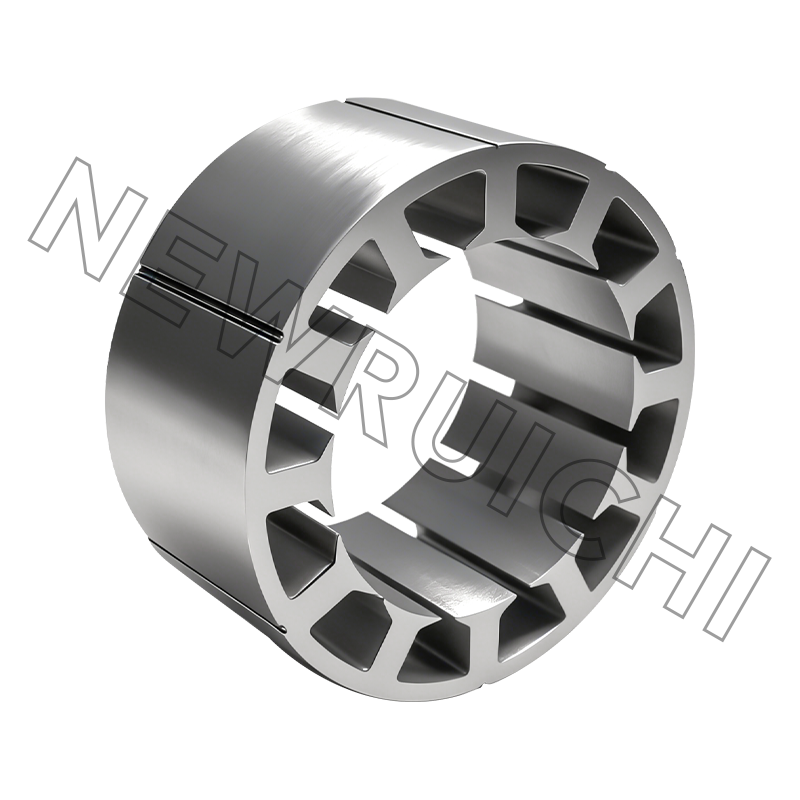
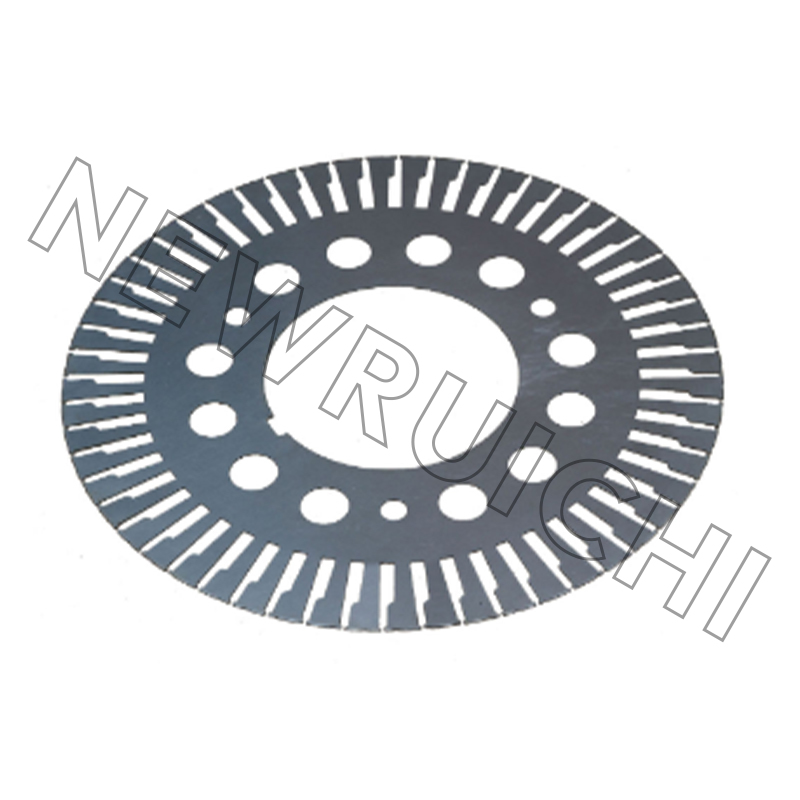 Laminações de estator e rotor de motor CA Laminações de aço silício não orientado estampadas com precisão para núcleos de estator e rotor de motores CA, onde a espessura, a geometria da ranhura e o controle de rebarbas moldam a perda e o torque do núcleo. Ver Produto →
Como cada tipo realmente produz torque
- Girando o campo primeiro. Enrolamentos trifásicos espaçados de 120 graus elétricos produzem um campo que viaja em velocidade síncrona. Todo o resto na máquina é uma resposta a esse campo.
- Slip define o comportamento de indução. Em plena carga, motores de indução pequenos e médios normalmente funcionam com escorregamento de 1–5%. Ultrapasse o torque de ruptura e o rotor parará em vez de parar graciosamente.
- Os ímãs removem o deslizamento, mas adicionam um teto. Um PMSM produz torque até que o back-EMF se aproxime da tensão do barramento CC do inversor; acima da velocidade base, o inversor deve enfraquecer o campo deliberadamente.
- A comutação é a linha divisória. As escovas e um comutador comutam mecanicamente a corrente do rotor; As unidades BLDC e PMSM comutam eletronicamente. A física é semelhante, o mecanismo de desgaste não.
- O posicionamento precisa de feedback. Um servo fecha o loop em um encoder e se recupera da sobrecarga. Um stepper funciona em malha aberta, de modo que um eixo emperrado perde passos silenciosamente e a máquina continua a partir de uma referência errada.
Vale a pena ler separadamente a lacuna comportamental entre as duas maiores famílias: diferenças entre motores de indução e síncronos abrange torque de partida, comportamento de extração e onde cada tipo deixa de ser econômico.
Comparação lado a lado
As faixas de eficiência são indicativas para máquinas da classe 4 polos de 15 kW e variam de acordo com o tamanho da carcaça, padrão e qualidade de construção; use-os para comparar famílias, não para substituir um valor de placa de identificação.
Os números que os compradores ignoram
Indução IE3
Indução IE4
PMSM
BLDC
DC escovado
A eficiência da placa de identificação é o número visível. Os ocultos decidem se a máquina ainda funciona no sexto ano. A margem de aumento de temperatura é a primeira: um motor operando próximo ao limite de sua classe de isolamento perde a vida útil do enrolamento rapidamente, e um núcleo com caminhos curtos de interlaminação excessivos funcionará mais quente do que a folha de dados indica. O torque de engrenagem é o segundo, especialmente em projetos PMSM e BLDC para posicionamento em baixa velocidade. A pressão da pilha é a terceira e é uma variável de fabricação e não uma variável de projeto.
O método de montagem principal altera todos os três. As laminações interligadas evitam pontes de solda e mantêm o caminho magnético limpo, mas os intertravamentos criam curtos-circuitos locais entre as folhas. Os núcleos soldados proporcionam a pilha mais rígida para estruturas grandes e com alta vibração, ao custo de perdas na zona de solda. Os núcleos adesivos proporcionam o melhor comportamento de perda e o funcionamento mais silencioso, em troca de um processo mais lento e mais sensível à temperatura. Nada disso aparece em um pedido de compra que apenas nomeia o tipo de motor.
Onde cada tipo pousa no campo
- Indução, industrial geral – cerca de 45%
- PMSM e BLDC, baseados em drive – cerca de 25%
- Servo eixos — cerca de 15%
- Passo a passo — about 8%
- DC escovado and other — about 7%
Um mix indicativo de uma carteira geral de pedidos de componentes industriais, útil para planejar a capacidade e não como uma estatística de mercado.
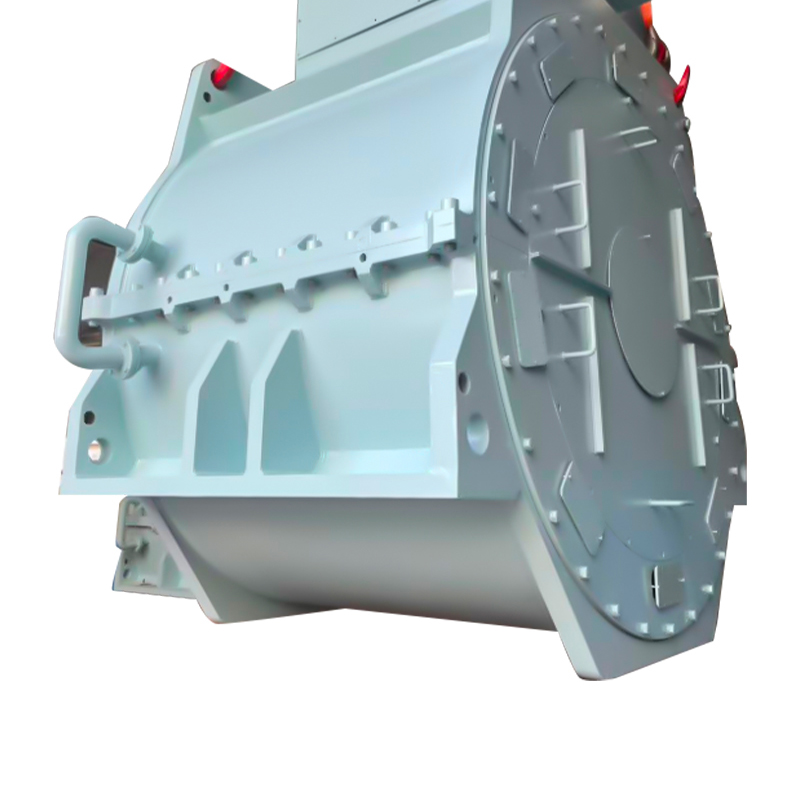
A distribuição explica por que os fornecedores mantêm ferramentas de velocidade fixa e de acionamento. Os núcleos de indução ainda preenchem as linhas de alto volume, enquanto os núcleos servo e de passo exigem um controle de rebarbas mais rígido e medidores mais finos. Do lado estrutural, a aplicação determina a carcaça muito mais do que o tipo elétrico: uma base de gerador de turbina eólica precisa de rigidez e resistência à fadiga, uma unidade marítima precisa de fixação do eixo e proteção contra corrosão, e uma estrutura industrial de alta tensão precisa de um caminho de resfriamento definido.
Caminho de seleção: do ciclo de trabalho às especificações de laminação
Passo 1 — Corrija o ponto de serviço. Torque contínuo, torque máximo, faixa de velocidade, partidas por hora e vida útil esperada. Uma aplicação de operação com partidas frequentes elimina a CC escovada antes do início de qualquer discussão de preço.
Passo 2 — Faça uma triagem do ambiente. Temperatura ambiente, proteção contra entrada, classe de corrosão, vibração e classificação de áreas perigosas. As tarefas marítimas e offshore geralmente levam à decisão do alojamento antes que o tipo de motor seja finalizado.
Passo 3 — Escolha a estratégia de controle. Velocidade fixa, VFD ou malha de posicionamento fechada. Esta escolha única restringe o campo a duas famílias na maioria dos projetos.
Passo 4 — Especifique o núcleo, não apenas o tipo. Medidor de laminação, grau de aço silício, comprimento da pilha e método de montagem. Para serviço de posicionamento, um servonúcleo colado ou intertravado com altura de rebarba controlada geralmente supera uma alternativa soldada em termos de ruído e ondulação de torque.
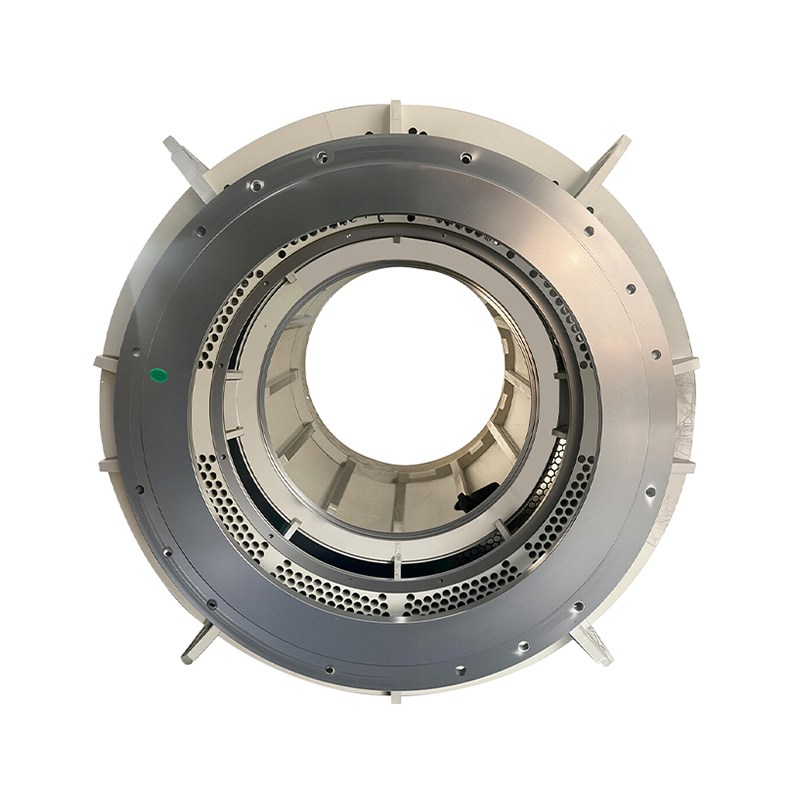
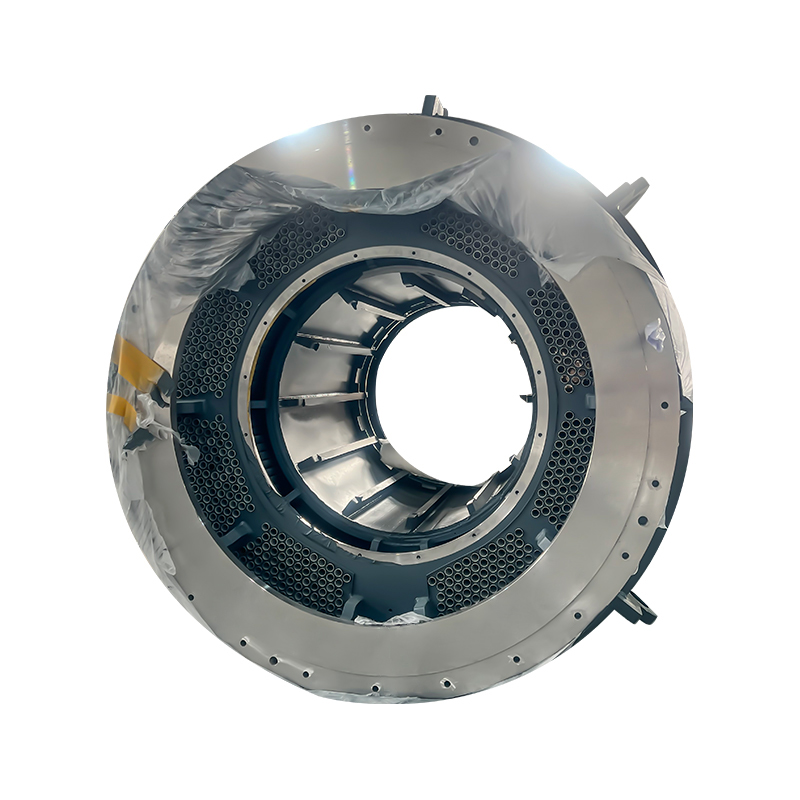
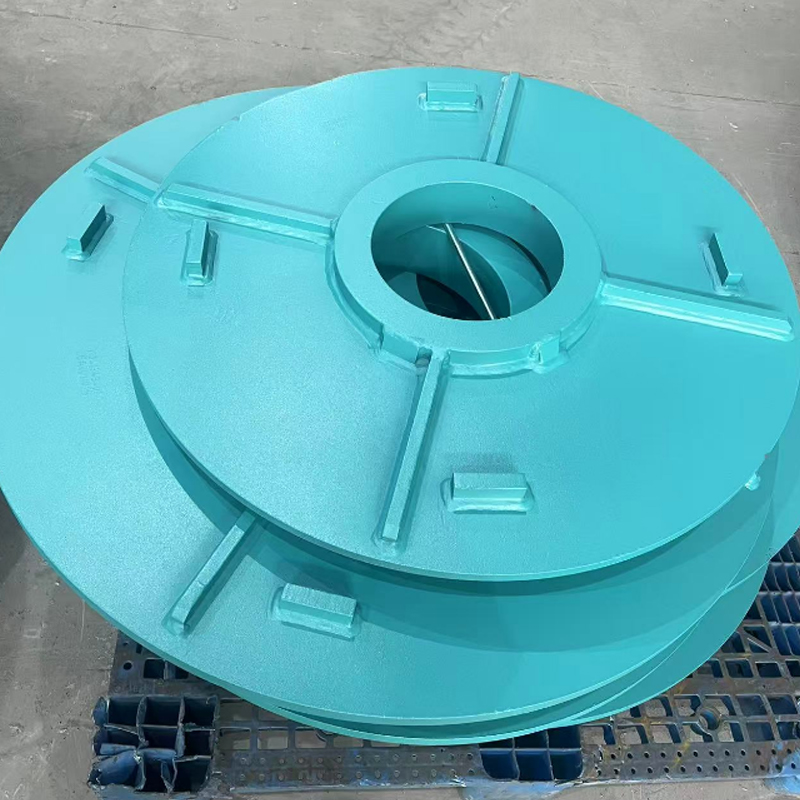
Passo 5 — Combine o alojamento e o fechamento. Estruturas de caixa soldadas para grandes projetos industriais e de vento, projetos com tubo resfriado ou com nervuras onde a rejeição de calor é estanque e fechamentos de extremidades de rolamentos que mantêm a pré-carga e o alinhamento previsíveis durante o intervalo de serviço.
Passo 6 — Valide com amostras. As laminações de amostras cortadas a laser e os núcleos de protótipo permitem confirmar a corrente sem carga, o aumento de temperatura e o ruído antes de se comprometer com ferramentas pesadas. Revendo o fluxo de fabricação da bobina ao núcleo acabado neste estágio geralmente surgem questões de tolerância mais cedo do que uma revisão de desenho.
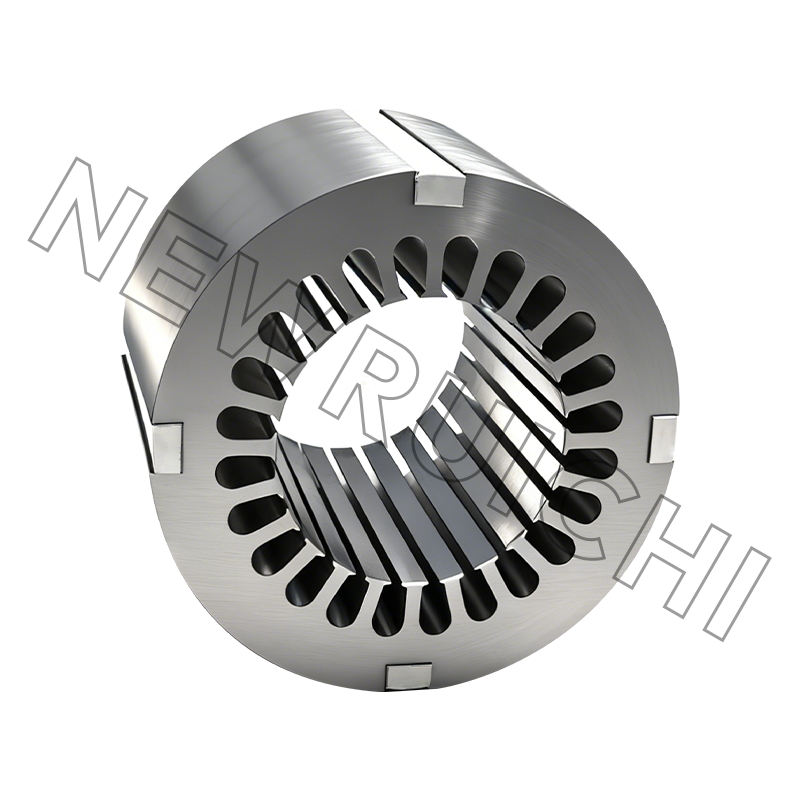
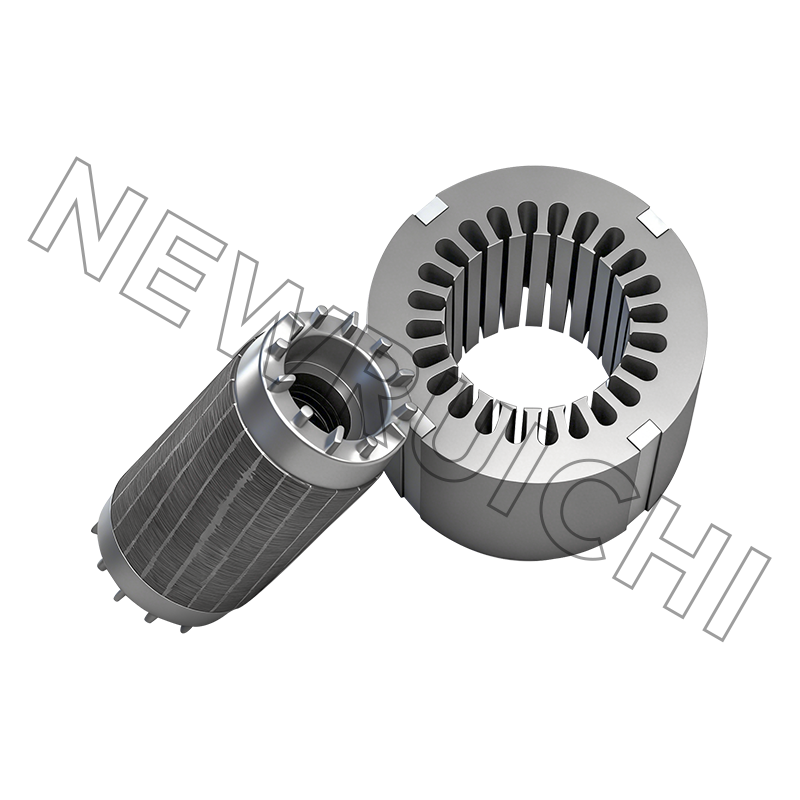
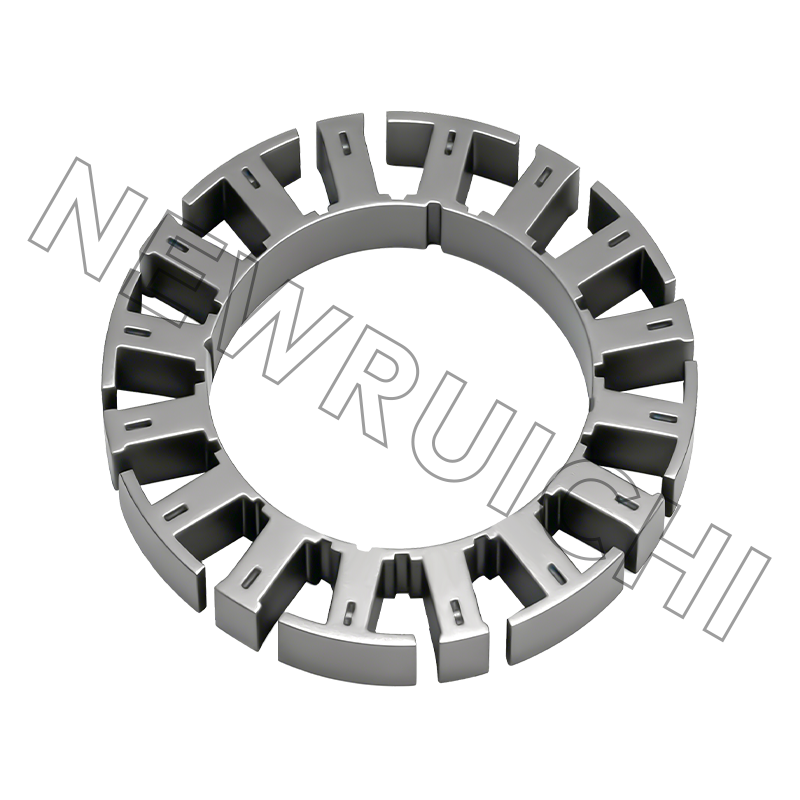
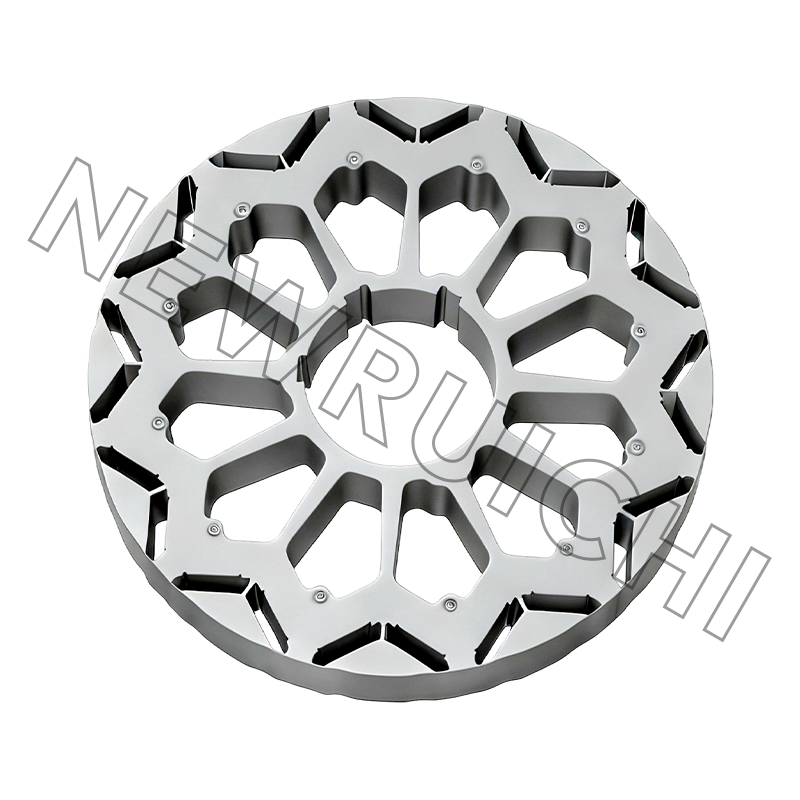
 Estator do Servo Motor e Conjunto do Núcleo do Rotor Estator de laminação empilhada e conjunto de núcleo de rotor para servo motores; O design otimizado do slot de pólo e do circuito magnético reduz a ondulação de torque para um movimento suave e preciso na construção de protótipos. Ver Produto →
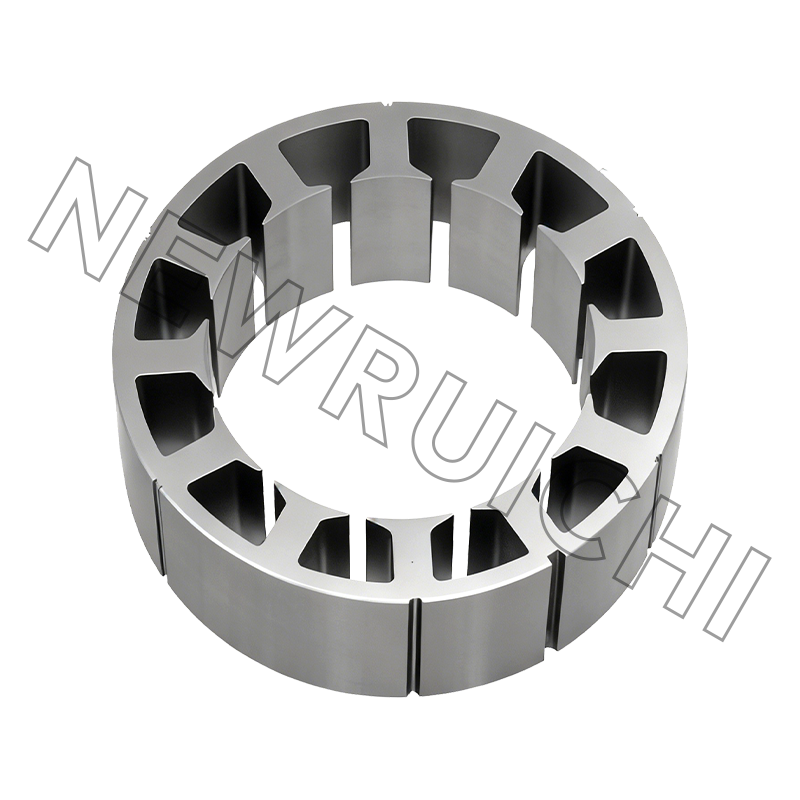
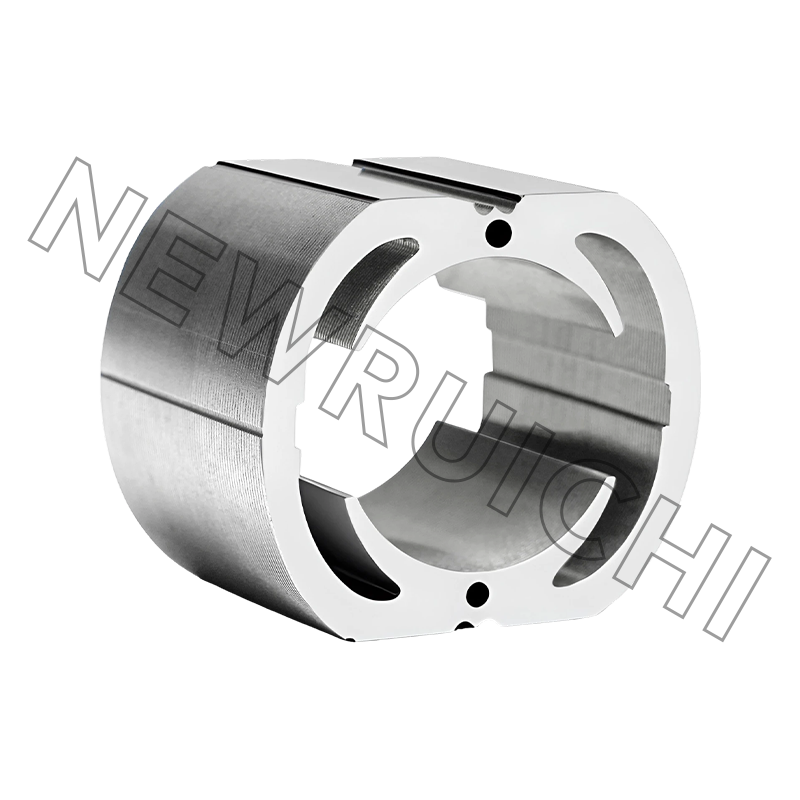
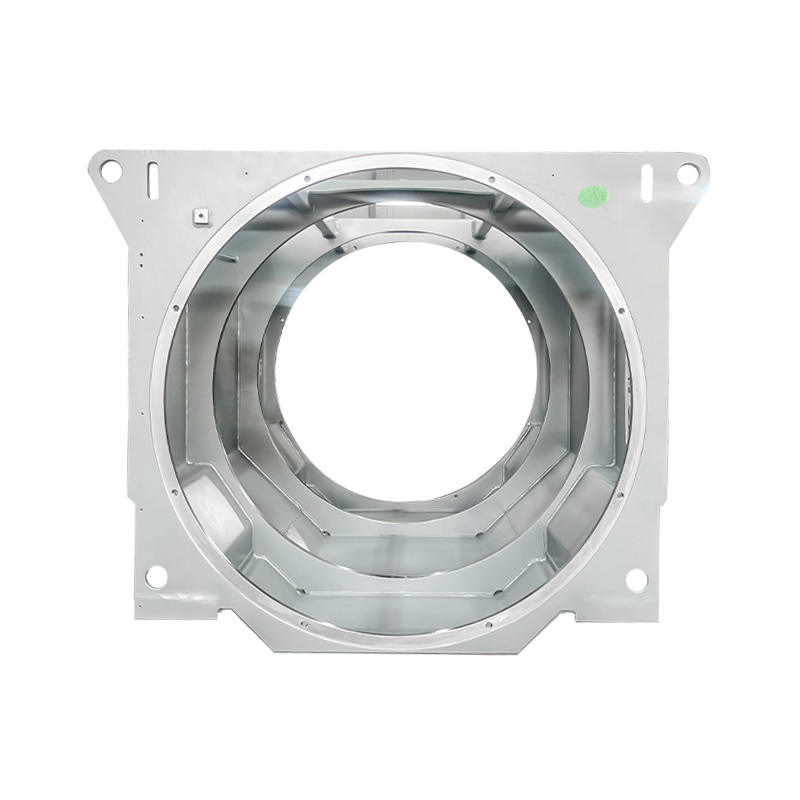
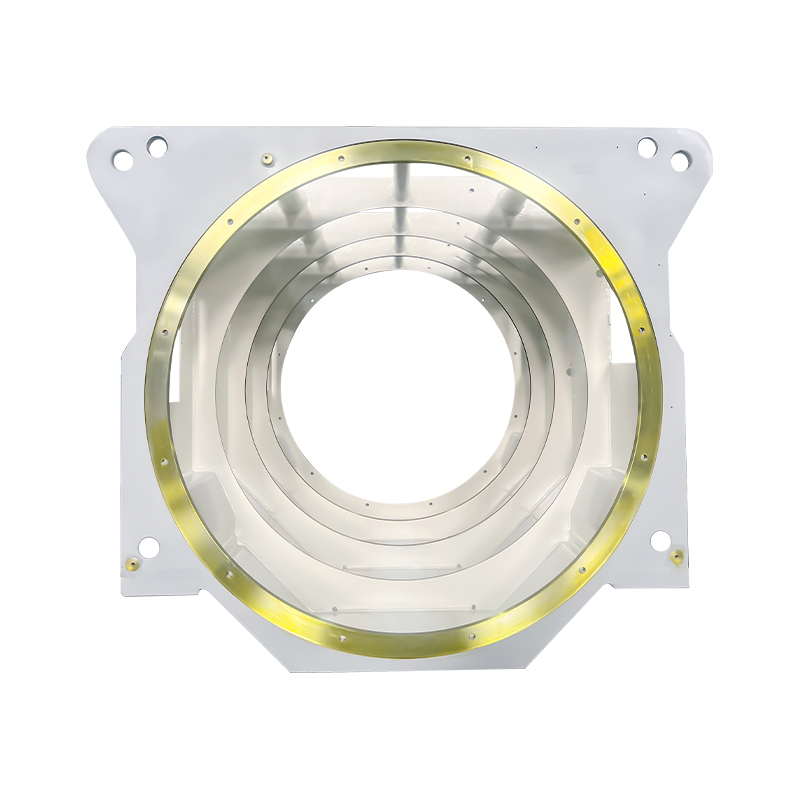
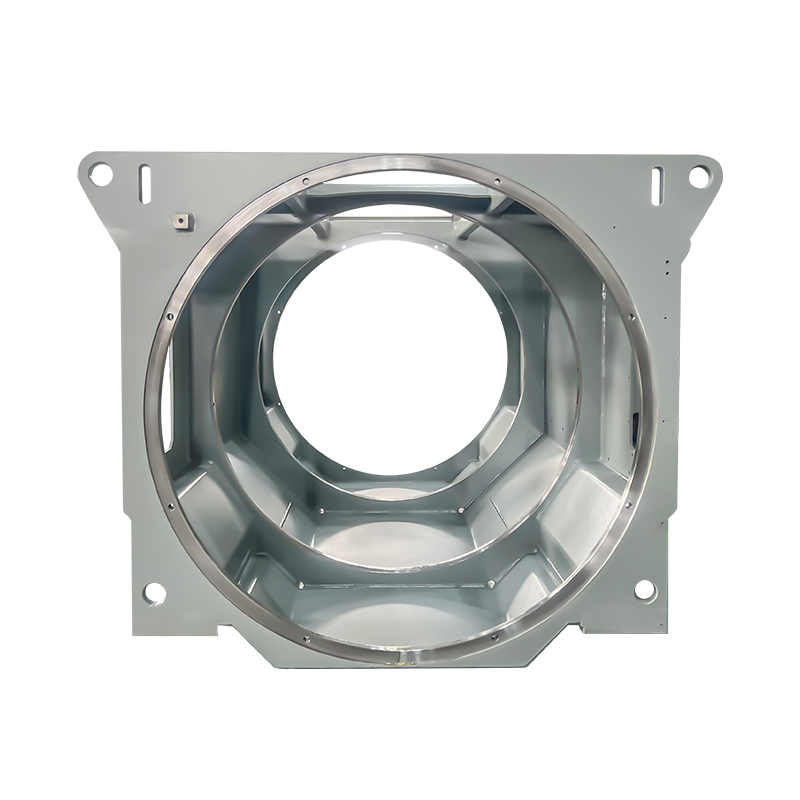
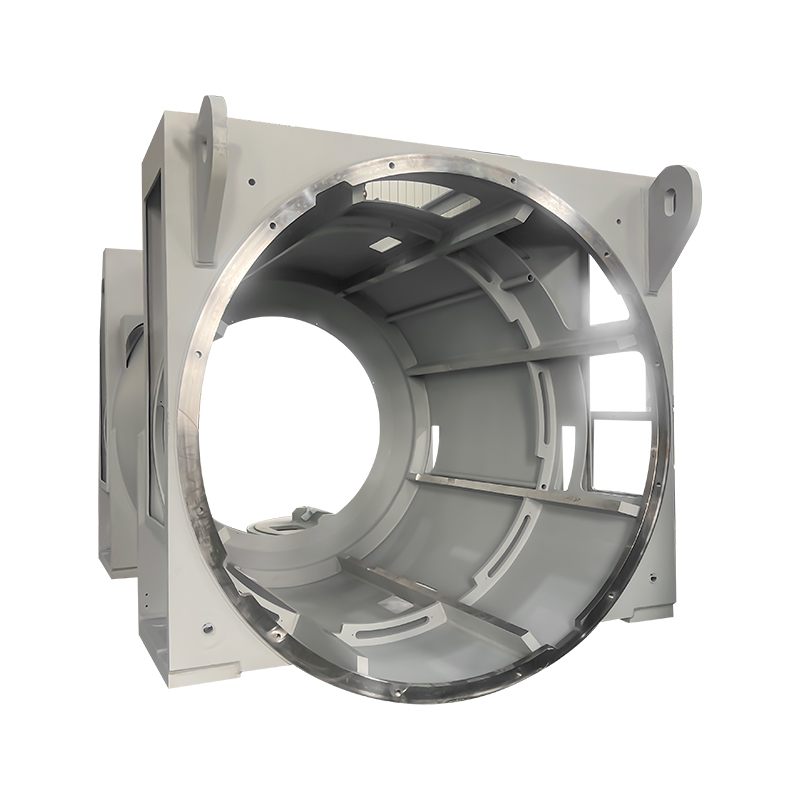
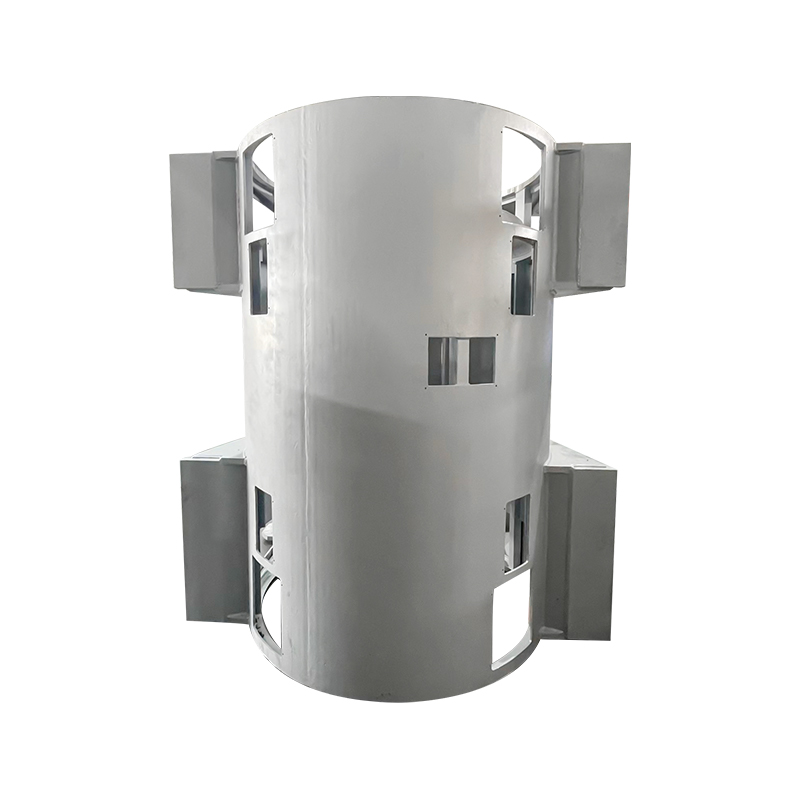
 Base de motor tipo caixa soldada industrial Base tipo caixa soldada em chapa de aço para motores industriais de grande porte, com pés niveladores, passagens de refrigeração e opções de gabinetes selados; a qualidade da solda e a rigidez da estrutura protegem o alinhamento do rolamento. Ver Produto →
Notas sobre Manutenção, Conformidade e Cadeia de Fornecimento
As alegações de eficiência devem ser rastreáveis às classes IEC 60034-30-1 e não a um título de catálogo, e o relatório de teste deve indicar o método. Para estruturas soldadas, o gerenciamento da qualidade da solda sob a ISO 3834 é tão importante quanto a especificação elétrica, porque uma estrutura distorcida prejudica o alinhamento do rolamento muito antes de o enrolamento falhar. Os programas automotivos e de veículos de energia nova normalmente exigem a cobertura da IATF 16949 do fornecedor de componentes, enquanto os compradores industriais em geral geralmente trabalham de acordo com a ISO 9001 e a ISO 14001.
Do lado da manutenção, as verificações práticas não são glamorosas: tendência de temperatura dos rolamentos, assinatura de vibração, resistência de isolamento e, em máquinas alimentadas por acionamento, tensão do eixo. Manter um núcleo sobressalente ou um motor sobressalente da mesma estrutura na prateleira é mais barato do que agilizar a substituição após uma falha, especialmente para caixas soldadas com cabo longo. Quando um tipo de motor é fixado por uma instalação existente, o núcleo e a carcaça são as únicas alavancas que restam – e geralmente são suficientes para recuperar a eficiência sem alterar a área ocupada.
Seu endereço de e-mail não será publicado. Os campos obrigatórios estão marcados *

 Email: [email protected]
[email protected]
[email protected]
 Telefone/Telefone:
+86-18861576796 +86-18261588866
+86-15061854509 +86-15305731515
Direitos autorais © Wuxi Nova Ruichi Technology Co., Ltd./Wuxi Cailiang Machinery Co., Ltd. All rights reserved.
Fabricantes de núcleos de estator e rotor
